2026年9月29日
安全な道路は、最初の車両が走行し始めるずっと前から始まっています。あらゆる高速道路プロジェクトは、資材をどこに配置するか、どれだけの土を掘削するか、路面の整地をどこで行うか、そして完成した地形が設計図通りになっているかなど、数千もの緻密な判断に基づいています。従来、こうした判断は、杭や測量用ロープ、手作業による測定、そして運転席にいる作業員の経験に依存してきました。
GNSSおよびIMU(慣性計測装置)を活用したマシンコントロールは、道路建設における土工作業や整地への請負業者の取り組み方を一変させます。マシンコントロールは、機械自身の位置や目標とする設計路面に関する情報を継続的に提供することで、オペレーターがより正確に作業を行い、手直しの削減や、長期にわたるプロジェクト全体を通じて一貫した基準を維持することを可能にします。 そのメリットは現場の境界で終わるものではありません。なぜなら、こうして完成した道路は、今後30年間にわたりドライバーたちが利用する道路となるからです。
道路工事では、大型機械、運搬中の資材、凹凸のある地面、掘削中の穴、通行中の車両、そして作業員が同じ空間に集まります。 不必要な重機の移動、稼働中のショベルカーのすぐそばで行われる手作業による計測、そして修正のための往復作業のたびに、こうした危険にさらされるリスクが高まります。現場に人が立ち入る回数を減らすことは、請負業者が講じることができる最も実用的な建設安全対策の一つです。
機械制御は、機械の位置とデジタル設計図をリアルタイムで照合することで、不確実性の一部を取り除きます。オペレーターは、目視による確認や頻繁な手動チェックに頼る代わりに、意図された路面や勾配に対して機械がどの位置にあるかを把握できるため、土工作業をより制御しやすくなります。
安全性における最も直接的なメリットは、重機が稼働しているエリアに立ち入る必要のある人の数が減ることです。従来の杭打ちや盛土検査では、測量士や盛土検査担当者が掘削機、グレーダー、ブルドーザー、トラックのすぐ近くで作業を行うことになり、1日のうちに何度もその場所を行き来することがよくあります。
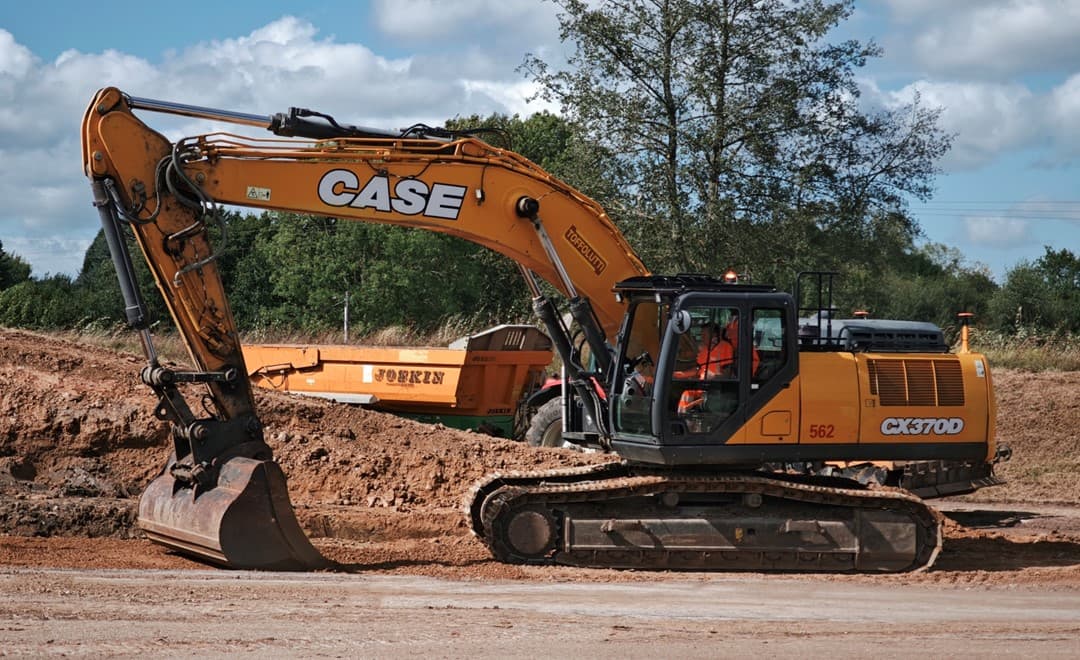
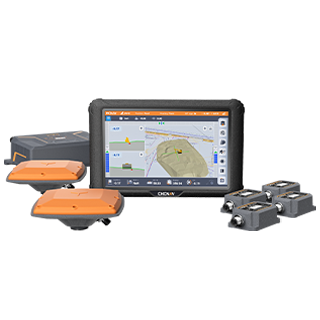
当社のショベル用マシンコントロールシステムは、EX-TechとデュアルGNSSおよびIMU技術を組み合わせることで、オペレーターにキャビン内でバケットの位置情報をリアルタイムに提供します。これにより、手動による杭打ちへの依存度が低下し、オペレーターは誰かが実際の盛土基準を確認するのを待つことなく作業を進めることができます。稼働中の重機の周囲を移動する人が減れば、重機と作業員が接触する機会も減少します。
道路の品質は、その下にある層の品質に左右されます。アスファルトやコンクリートを敷設する前に、路床および構造層を設計された高さと形状に合わせて造成する必要があります。掘削深さが深すぎると、掘削した土砂を撤去して、費用をかけて埋め戻すことになります。一方、掘削深さが浅すぎると、後で修正作業が必要になりますが、その時点では通常、重機はすでに次の現場へ移動してしまっているものです。
精密な機械ガイダンスにより、オペレーターは目測ではなくデジタル設計通りに掘削できるため、必要な標高に初回からより近い精度で到達できます。高速道路の建設プロジェクトでは、数キロメートルにわたって繰り返されるわずかな誤差も、やがて大きな誤差となり、修正作業を行うたびに、重機が作業現場内を移動する時間がさらに1時間加わることになります。
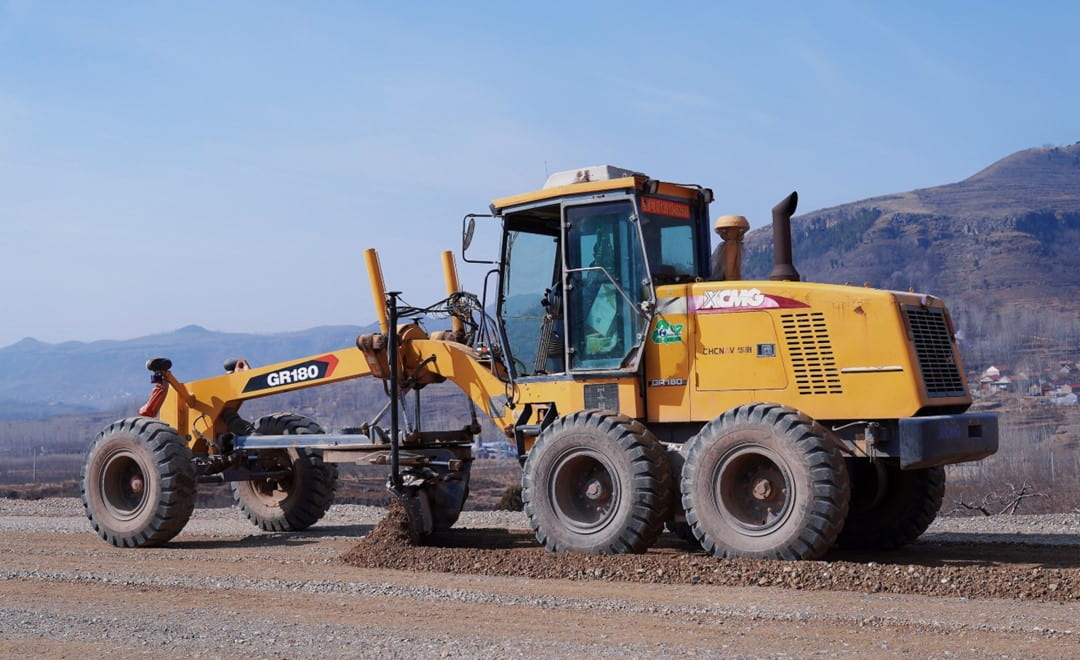
グレーダーは、路面最終形状を形成します。横断勾配、標高、段差、および路線形状はすべて、設計図面と一致している必要があります。当社のグレーダー制御システムは、デュアルGNSS測位とGR-Techを組み合わせることで、3D測位とブレードの自動制御を実現しています。これにより、オペレーターは、基準線を見てブレードの高さを推測するのではなく、デジタルモデルに基づいて作業を行うことができます。
その一貫性が数年後に顕著に現れるのが排水です。 水は道路の劣化の主な原因の一つであり、路面および周辺の地形は、設計意図通りに水を流せるような標高と勾配で造成されなければなりません。モデルに沿った整地作業を行うことで、これらの勾配や排水設備が設計図通りに構築され、これは正確な土工作業が完成した道路の性能に静かに貢献する一例と言えます。
ブルドーザーは、高速道路の敷地造成を行う大規模な土工作業を担当します。当社のブルドーザー制御システムは、デュアルGNSS測位とIMU技術を採用し、ブレード制御に必要な3次元位置情報と進行方向情報を提供します。これにより、機械は常にその向きを把握した状態で、デジタル地形モデルに基づいた作業を行うことができます。 大規模な工事において、大量の土工作業は単なる見積もり作業から、測定可能かつ再現性のある作業へと変わり、同じ結果を得るための作業回数を減らすことができます。
道路工事は、理想的な条件下で行われることはめったにありません。粉塵、暗闇、雨、変化する地形、広大な作業現場といった要因により、物理的な基準点が見づらくなり、その正確性を判断することも難しくなります。一方、デジタル基準点であれば、運転席から杭が見えるかどうかにかかわらず、常に参照可能です。
これは、オペレーターの注意や現場の安全手順に取って代わるものではありません。窓の外を見るのが最も信頼できない状況において、機械がどこにあり、どのような路面に向けて作業を進めているのかをオペレーターが把握するのに役立つ、追加の情報層を提供するものです。
一連の工程全体を俯瞰してみると、機械制御の価値が最も明確に理解できます。なぜなら、各工程は前の工程の精度に依存しているからです。
機械制御は、単にオペレーターの利便性を高めるだけのものではありません。それはデジタル設計データと実物の道路をつなぐ架け橋であり、だからこそ、建設中の精度が、重機が撤収した後も長く重要であり続けるのです。道路の幾何学的形状は車両の挙動に影響を与え、縦断勾配、横断勾配、移行部、排水、路面均一性などはすべて、さまざまな条件下での道路の性能に寄与します。
とはいえ、道路の安全性が機械制御にのみ依存するわけではありません。設計、材料、施工品質、検査、舗装基準、標識、維持管理のいずれもが、それぞれ重要な役割を果たしています。設計を正確に実行することはプロセスの一部に過ぎず、それは機械がまだ現場にある間に実施される部分なのです。
技術はオペレーターに取って代わるものではありません。最も効果的に機能するシステムとは、経験豊富なオペレーターにより良い情報を提供し、作業に対するより高い制御力を与えるものです。オペレーターは依然として現場の状況を見極め、周囲を注視し、安全手順に従い、作業員と意思疎通を図り、状況の変化に応じて対応しています。
マシンコントロールがもたらすのは、設計図に対して機械が現在どの位置にあるかを、正確かつリアルタイムに把握できることです。作業員にとっては、作業中のエリアにさらされる人員の削減、不必要な走行回数の削減、そして当て推量の減少につながります。その後その道路を利用するすべての人々にとっては、エンジニアが設計した通りのインフラが実現されることに寄与するのです。
より安全な高速道路は、多くの分野が連携して初めて実現するものですが、その第一歩は基本をしっかりと押さえることにあります。地盤を適切に整備し、道路が設計通りの形状を保ち、排水設備が設計通りに建設され、そして作業員が不必要な危険にさらされることなく、これらすべてを遂行できなければなりません。
当社のマシンコントロールシステムは、高精度なGNSS、IMU技術、および機械固有の制御機能を、ショベル、グレーダー、ドーザーに提供します。オペレーターに機械の正確な位置や、作業がデジタル設計とどのように関連しているかを明確に示すことで、請負業者がより高精度かつ一貫性のある施工を行うことを支援します。
交通安全への取り組みは、最初のドライバーが高速道路に入るずっと前から始まっています。それは、道路がどれほど正確に建設されているかという点から始まるのです。
CHC Navigation(CHCNAV)は、生産性と効率性の向上を目的とした、高度なマッピング、ナビゲーション、測位ソリューションを開発しています。 地理空間、農業、機械制御、自律走行などの業界にサービスを提供するCHCNAVは、専門家の能力を高め、業界の発展を推進する革新的な技術を提供しています。140カ国以上に拠点を展開し、2,200名以上の専門家を擁するCHC Navigationは、地理空間業界をはじめとする幅広い分野においてリーダーとして認められています。 CHC Navigation [300627.SZ] に関する詳細については、https://machine-control.chcnav.com/about/overview をご覧ください。
当社の機械制御システムについてご質問はありますか?