29 sept. 2026
La sécurité routière commence bien avant que le premier véhicule ne s'engage sur la chaussée. Chaque projet routier repose sur des milliers de décisions précises : où placer les matériaux, quelle quantité de terre extraire, où niveler la surface, et si le terrain fini correspond bien aux plans techniques. Traditionnellement, ces décisions s'appuyaient sur des piquets, des cordes de repérage, des mesures manuelles et l'expérience de l'opérateur dans la cabine.
Le guidage d'engins basé sur le GNSS et l'IMU révolutionne la manière dont les entrepreneurs abordent le terrassement et le nivellement dans la construction routière. En fournissant à l'engin des informations en continu sur sa propre position et sur la surface de conception à atteindre, le guidage d'engins aide les opérateurs à travailler avec plus de précision, à réduire les retouches et à maintenir un niveau de qualité constant tout au long d'un projet de longue durée. Les avantages ne s’arrêtent pas non plus aux limites du chantier, car la route ainsi construite est celle que les conducteurs emprunteront pendant les trente prochaines années.
Les travaux routiers réunissent dans un même espace de gros engins, des matériaux en mouvement, un sol irrégulier, des tranchées à ciel ouvert, une circulation active et des personnes. Chaque déplacement inutile d’une machine, chaque mesure manuelle effectuée à proximité d’une pelleteuse en fonctionnement et chaque passage de correction augmentent l’exposition à ces dangers. Réduire le nombre de fois où une personne doit se trouver sur le chantier est l’une des mesures de sécurité les plus efficaces dont dispose un entrepreneur.
Le pilotage des engins élimine une partie de l’incertitude en comparant en temps réel la position de l’engin avec le modèle numérique. Au lieu de se fier à des repères visuels et à des vérifications manuelles fréquentes, l’opérateur voit où se trouve l’engin par rapport à la surface et au nivellement prévus, ce qui permet de mieux contrôler le processus de terrassement.
L'avantage le plus direct en matière de sécurité réside dans le fait que moins de personnes doivent pénétrer dans la zone où des engins lourds sont en service. Les méthodes traditionnelles de jalonnement et de contrôle de nivellement obligent les géomètres et les contrôleurs de nivellement à se trouver à proximité des pelles mécaniques, des niveleuses, des bulldozers et des camions, souvent à plusieurs reprises au cours de la journée.
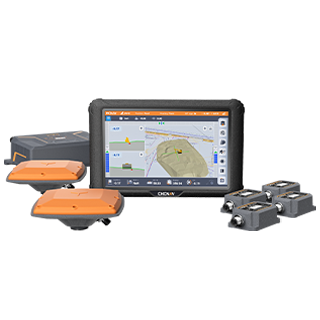
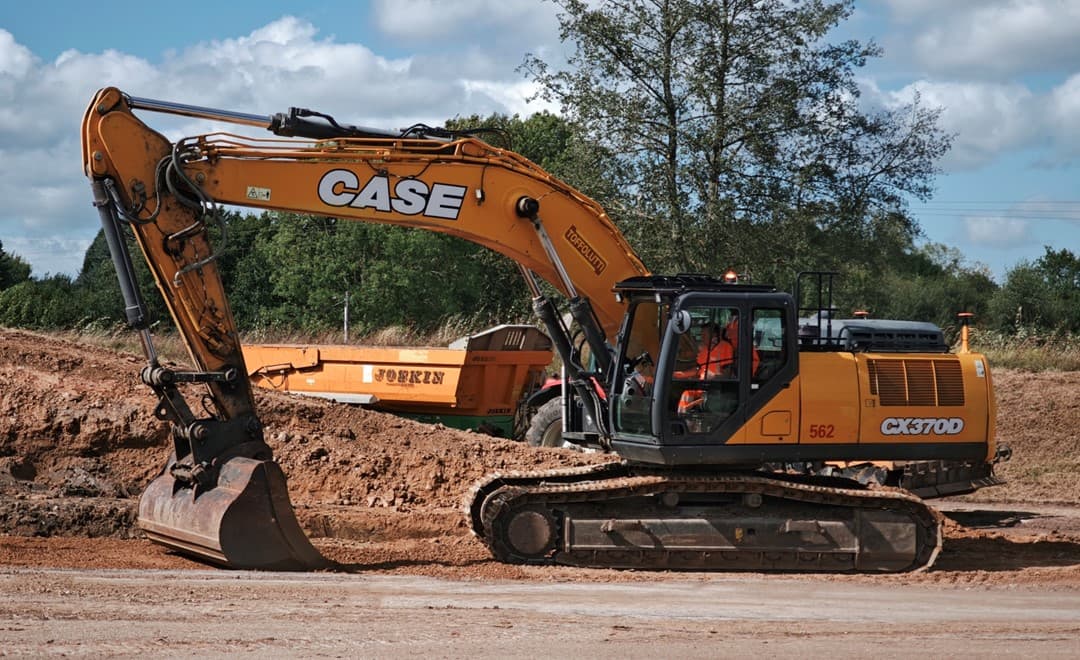
Nos systèmes de guidage pour pelles hydrauliques utilisent une technologie combinant GNSS et IMU avec EX-Tech pour fournir à l’opérateur le positionnement du godet en temps réel depuis la cabine. Cela réduit le recours au jalonnement manuel et permet à l’opérateur de travailler sans avoir à attendre qu’une personne vienne vérifier une référence de nivellement physique. Moins il y a de personnes se déplaçant à proximité de machines en fonctionnement, moins il y a de risques de collision entre le matériel et le personnel.
La qualité d’une route dépend entièrement de la qualité des couches qui la composent. Avant la pose de l’asphalte ou du béton, la couche de fondation et les couches structurelles doivent être mises en place conformément aux cotes et à la géométrie prévues. Une excavation excessive implique que les matériaux extraits doivent être remplacés, ce qui engendre des coûts supplémentaires ; une excavation insuffisante entraîne des travaux de correction ultérieurs, généralement alors que l’engin est déjà passé ailleurs.
Un guidage précis de la machine aide l’opérateur à creuser conformément au plan numérique plutôt qu’à partir d’une estimation, ce qui permet d’atteindre l’altitude requise dès le premier essai. Sur un chantier autoroutier, les petits écarts qui se répètent sur des kilomètres finissent par ne plus être négligeables, et chaque passage correctif représente une heure supplémentaire de déplacement d’un engin lourd sur le chantier.
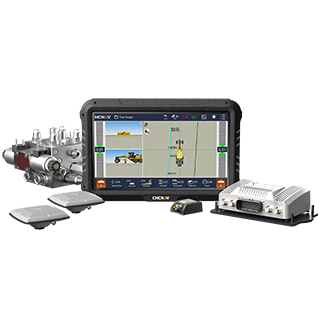
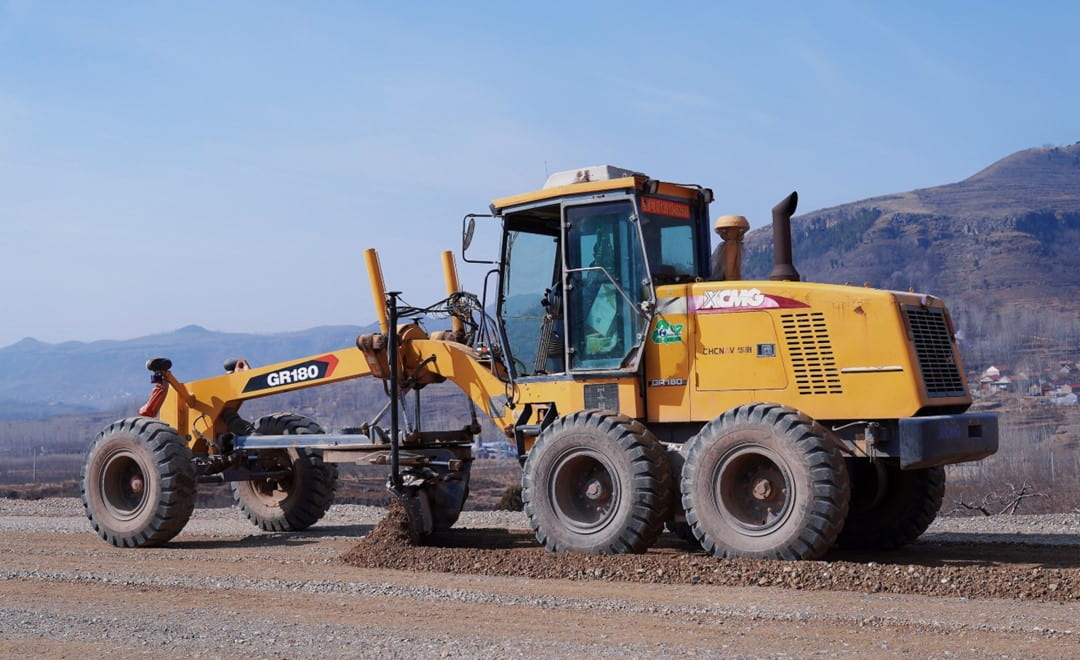
La niveleuse permet de créer la géométrie finale de la chaussée. Les pentes transversales, les cotes altimétriques, les transitions et le tracé doivent tous respecter les spécifications techniques. Nos systèmes de commande de niveleuse associent un double positionnement GNSS à la technologie GR-Tech pour offrir un positionnement 3D et un contrôle automatisé de la lame. L’opérateur travaille ainsi en suivant le modèle numérique, plutôt que d’estimer la hauteur de la lame par rapport à un fil de repère.
C’est au niveau du drainage que cette cohérence se manifeste des années plus tard. L’eau est l’une des principales causes de détérioration des routes ; les revêtements et le terrain environnant doivent donc être aménagés selon des altitudes et des pentes permettant d’évacuer l’eau conformément à la conception. Un nivellement respectant le modèle permet de réaliser ces pentes et ces éléments de drainage exactement comme prévu, ce qui constitue l’un des moyens les plus discrets par lesquels un terrassement précis contribue aux performances de la route une fois achevée.
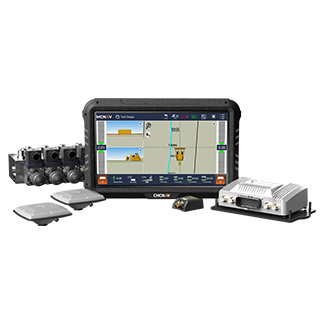
Les bulldozers effectuent les travaux de terrassement à grande échelle qui permettent d'aménager le terrain en vue de la construction d'une autoroute. Nos systèmes de commande de bulldozers utilisent un double positionnement GNSS et la technologie IMU pour fournir la position et le cap en 3D nécessaires au contrôle de la lame, ce qui permet à la machine de travailler en suivant le modèle numérique de terrain tout en connaissant son orientation à tout moment. Sur un chantier de grande envergure, cela transforme le terrassement de masse, qui n’est plus une simple estimation, en une opération mesurable et reproductible, ce qui permet d’obtenir le même résultat en moins de passages.
Les travaux routiers se déroulent rarement dans des conditions idéales. La poussière, l’obscurité, la pluie, les variations du relief et l’étendue des chantiers rendent les repères physiques plus difficiles à repérer et moins fiables. Un repère numérique reste disponible, que le piquet soit visible ou non depuis la cabine.
Cela ne remplace pas la vigilance de l’opérateur ni les procédures de sécurité du chantier. Cela ajoute une couche d’informations qui aide l’opérateur à comprendre où se trouve la machine et vers quelle surface elle se dirige, aux moments où regarder par la fenêtre est le moins fiable.
L'intérêt du contrôle des machines apparaît très clairement lorsque l'on examine l'ensemble de la chaîne de production, car chaque étape dépend de la précision de celle qui la précède.
Le guidage mécanique n’est pas simplement une question de confort pour l’opérateur. C’est le lien entre les données d’ingénierie numériques et la route physique, c’est pourquoi la précision lors de la construction reste importante bien après le départ des engins. La géométrie de la route influence le comportement des véhicules, et les pentes, les pentes transversales, les transitions, le drainage et l’uniformité de la surface contribuent tous aux performances d’une route dans différentes conditions.
Cela ne signifie pas pour autant que le guidage des engins soit seul responsable de la sécurité d’une route. La conception technique, les matériaux, la qualité de la construction, les contrôles, les normes de revêtement, la signalisation et l’entretien jouent tous un rôle important. La mise en œuvre précise du projet ne constitue qu’une partie du processus, et c’est la partie qui se déroule pendant que les engins sont encore sur le chantier.
La technologie ne remplace pas l’opérateur. Les systèmes les plus performants sont ceux qui fournissent à un opérateur expérimenté des informations de meilleure qualité et lui permettent de mieux maîtriser son travail. L’opérateur continue d’analyser le chantier, de surveiller les environs, de respecter les consignes de sécurité, de communiquer avec son équipe et de s’adapter lorsque les conditions changent.
Le contrôle de la machine apporte une connaissance précise et en temps réel de la position de la machine par rapport au tracé prévu. Pour l’équipe, cela peut se traduire par une réduction du nombre de personnes exposées aux zones de travail actives, une diminution des passages inutiles et moins d’approximations. Pour tous ceux qui emprunteront la route par la suite, cela contribue à la mise en place d’une infrastructure fidèle aux plans des ingénieurs.
La sécurité routière est le fruit d'une collaboration entre de nombreuses disciplines, mais elle commence par le respect des principes fondamentaux. Le terrain doit être correctement préparé, la route doit respecter la géométrie prévue, les dispositifs de drainage doivent être construits conformément aux plans, et les équipes doivent pouvoir réaliser l'ensemble de ces travaux sans s'exposer inutilement à des risques.
Nos systèmes de guidage d'engins intègrent des technologies GNSS et IMU de haute précision, ainsi qu'un guidage spécifique aux engins, pour les pelles, les niveleuses et les bulldozers. En indiquant précisément aux opérateurs la position de leurs engins et la manière dont les travaux s'inscrivent dans le plan numérique, ils aident les entrepreneurs à construire avec davantage de précision et de cohérence.
Le parcours vers la sécurité routière commence bien avant que le premier conducteur ne s'engage sur l'autoroute. Tout dépend de la précision avec laquelle la route a été construite.
CHC Navigation (CHCNAV) développe des solutions avancées de cartographie, de navigation et de positionnement conçues pour améliorer la productivité et l'efficacité. Au service de secteurs tels que le géospatial, l'agriculture, le contrôle des machines et l'autonomie, CHCNAV propose des technologies innovantes qui donnent les moyens d'agir aux professionnels et favorisent le progrès de l'industrie. Avec une présence mondiale couvrant plus de 140 pays et une équipe de plus de 2 200 professionnels, CHC Navigation est reconnue comme un leader dans le secteur géospatial et au-delà. Pour plus d’informations sur CHC Navigation [300627.SZ], rendez-vous sur : https://machine-control.chcnav.com/about/overview.
Vous avez une question concernant nos systèmes de commande de machines ?